摘要: 2026年被广泛视为人形机器人规模量产的开局之年。随着京津冀地区首个万台级具身智能机器人超级工厂启动,行业进入数十万台产能的规模制造阶段。单台整机装配仅需15分钟的高效率生产线,突破了“样机多、量产难”的瓶颈。然而,线束可靠性不足、关节适配性差和紧凑空间布线缺陷,仍是制约商业化应用的隐性难题。与传统工业机器人线束不同,人形机器人线束需应对四项挑战:多自由度复合运动下的高柔性弯折、百万次循环级疲劳寿命、毫米级紧凑轻量化设计,以及电源与信号的抗干扰表现。依托配套资质和成熟的机器人线束制造工艺, 汉立电气 在整个人形机器人研发迭代和高产量生产过程中,针对与利用有关的疼痛点提供有针对性的解决方案,与该行业快速大规模生产的势头相匹配。
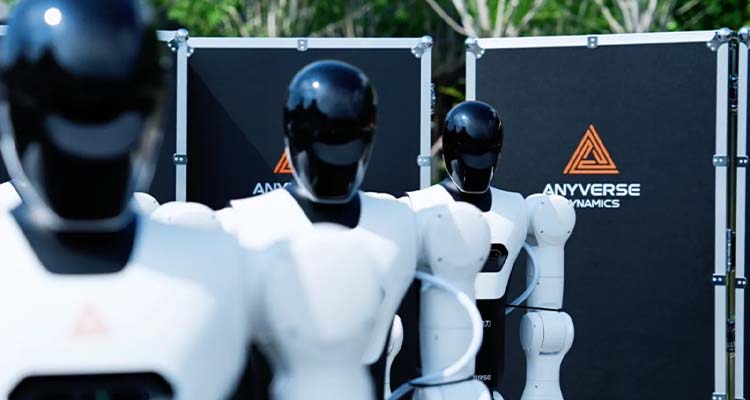
2026年6月,京津冀地区首个万台级具身智能机器人超级工厂全面投产,标志着人形机器人产业从实验室打样转向商业化规模制造。按照公开产能规划,工厂产量将逐步提升:2026年为10,000套,2027年为20,000套,2030年目标为500,000套。
生产效益实现突破性提高. 目前的吞吐量为30-40小时,从组件装配到机器人成品装运,今后的目标是20小时。 一个全尺寸人形机器人的最后组装只需要15分钟. 在"强力反馈+视觉"双导精密组装,全流程数字可追踪,以及站点相邻的研发-生产协作的支撑下,工厂压缩设计-改变-生产-验证周期,从数周到仅数天.
随着量产速度的加快,整个供应链中隐藏的结构弱点被暴露出来. 虽然算法,机械结构和组装工作流程已经成熟, 线束——机器人的"神经网络",代表了大规模生产部署中最高失败率,最高再工作率的基本组件之一.。 。 。 为低速、单轴运动和慷慨的安装许可,建造了传统的工业-机器人控制装置解决方案。 它们不能满足人形机器人对多联动高动力操作和超合力集成的要求,是"稳定的原型,失败的质量建设"的首要原因.
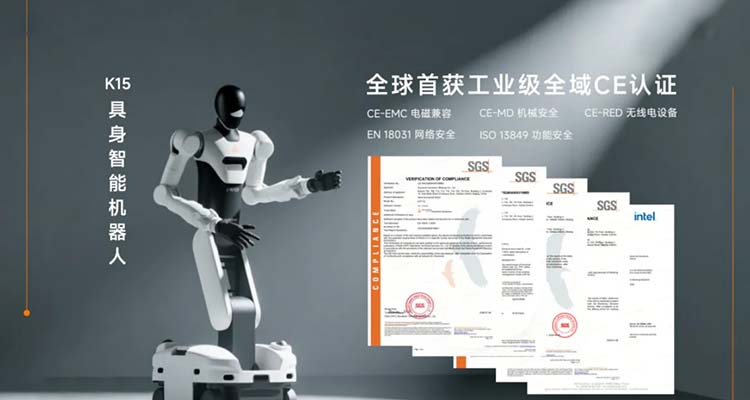
人体机器人模仿人体四肢解剖学,其自由度为30~50度,分布在躯干,肩部,肘部,臀部,膝盖,脚踝和柔软的手. 动力不断发生复合运动,包括行走、蹲下、手臂摇摆、躯干扭扭和抓住物体。 工作条件远远超过标准工业设备:
大多数商业上可用的"高弹性"电缆只在实验室环境中的静态单轴弯曲下进行验证,这不能很好地反映现实世界的人类-机器人条件. 联合多DOF运动使联合弯曲-扭矩-密度应激. 通用的高弹性电缆迅速发展出夹克裂缝,导线链断裂和绝缘磨损.
高运动频区,如柔软的手,手腕和脚踝尤其脆弱. 仅经过数万个周期就可能失败,远远低于商业产品服务寿命的预期。 生产准备的人形机器人带不仅需要物质灵活性,而且还需要设计出减轻压力的结构、耐躯干夹克和严格控制的最小弯曲弧度。
遵循国际公认的IPC-A-620牵引装置组装标准,HANRAY Ltd选择了联合热力架构,以解决灵活性和阻断力之间的经典权衡,在全程人造-联合动态运动下减轻变形驱动的损害。
在规模化应用中,人形机器人关节每天可能运行数万次,预期使用寿命可达数年。为满足批量制造要求,关节线束需通过100万次循环零故障验证,以适应大批量交付和长期现场运行。
一个广泛的行业痛点是超谱营销:许多电缆根据理想-实验室-环境测试发布百万周期的收视率广告. 在现实世界条件下,包括机械磨损、负载压力和温度波动,实际使用寿命可能下降到只有公布数字的20%至30%。 这一风险转化为大规模单位停工和费用高昂的实地再工作。
利用已证实的机器人机能量产工作流程, 汉立电气 实现经过验证的100万次循环零故障表现。通过材料选择、结构优化和严格工艺控制,缩小实验室指标与实际工况可靠性之间的差距,满足万台规模人形机器人制造的耐久性要求。
人形机器人机械设计面临三向制约:空间最小,重量低,电性能稳定. 典型的工业-机器人关节直径超过150毫米,有充足的路由室. 人体-机器人联合腔受到严密的制约;指尖部分的柔滑手在毫米大小的体积内运行,同时结合力,触觉和温度多通道感知.
因此,必须高度微型化:为避免组装干扰,部署了较薄的加热导体、薄壁夹克、微连接器和超细同轴组件。 微型化不能以电力性能为代价;稳定的高电流转移、无干扰高速信号和连贯的屏蔽必须全部保留。
就大规模生产设想而言,利用组件应支持预成型、模块化建造和快速转换,与15分钟生产线重组周期相匹配。 限于基本折叠和剪切服务的普通线束制造商不能同时满足空间限制,轻量级目标,电气稳定性和混合模型的制造能力,经常触发组装重工,信号漂移和系统级错误.
除了三大挑战外,大规模制造还暴露出另外两个关键痛点:电磁干扰抑制和快速设计变化的适应性. 在紧凑的关节内,高电源电缆运行在离编码器、触觉传感器和视觉系统超细同轴信号线很近的地方。 混合路线布局容易产生电磁噪声,导致力控数据漂移,帧丢失和运动精度下降.
同时,人形机器人硬件继续快速演化. 大规模生产设施经常在产品变体之间转换。 机能供应商要支持快速采样,绘制修改图,从低量试验到全规模生产无缝规模化,跟上紧凑的研发到制造时间表.
随着该行业走向每年500 000个单位的产量,利用性采购正在从一次性的原型定制转向三个核心优先事项:标准化的可靠性、高效的交付和一致的生产质量。 根据四个关键方面评价潜在供应商:
连接器要求,电线规格,安装条件和检查要求应当一并审查具体应用. HANRAY欢迎为实际项目讨论绘制图和提供样本参考。
2. 成熟的机器人细分领域制造经验。专注于AGV/AMR、协作机器人和自主割草机器人的OEM/ODM定制线束。产品包括高柔性拖链线束、机器人内部骨架线束、伺服编码器线束及超细同轴传感器组件。成熟工艺有助于应对人形机器人量产风险,避免“样机表现良好、批量生产失控”的问题。
3. 严格的制造标准与实测可靠性。遵循IPC-A-620国际线束装配规范,并通过实际工况下的百万次循环测试验证,避免夸大规格表性能,确保在复合应力环境中稳定运行,适应机器人的批量交付。
4. 敏捷迭代与可靠交付。配合行业快速迭代,样品可在3–7个工作日内发货,批量订单交期为2–6周。90%的客户复购率体现了服务和执行的可靠性,支持从研发原型、小批量试产到规模化制造的完整产品生命周期。
2026年标志着人造-机器人商用规模制造的关键插座点. 超级要素的推出已基本解决了组装工作流程和能力规模的挑战。 然而,联合高弹性性能、百万循环服务寿命和紧凑的轻量级设计仍然是界定批量生产竞争力的隐藏技术障碍。
人形机器人的电线带 远不止是剪接和晶体电缆组件 它们代表了系统工程整合材料科学,运动模拟,EMC设计和量产学科. 在从实验室原型开始向上千单位生产、标准化工艺、现场验证的可靠性和全寿命周期交付能力的道路上,对于避免批量模式故障、控制制造成本和加速商业采用至关重要。
HANRAY Ltd专注于定制机器人harness开发. 通过成熟的量产技术,严格的质量规程和敏捷的迭代交付,我们解决了核心人造-机器人的利用-工程挑战,为全行业规模化和商业部署提供了关键的电缆基础设施。